M. IX - DYNAMIQUE ; SYSTÈMES DE POINTS


Éléments cinétiques d’un système de points

• Le centre d’inertie GG (ou barycentre des masses) d’un système de points {Mi}\{M_i\} peut être défini par :  (∑mi)OG⟶=∑(miOM⟶i)( ∑ m_i ) \; \overset{⟶}{OG}=∑\left(m_i \; \overset{⟶}{OM}_i \right)   ou aussi :  ∑(miGM⟶i)=0→∑ \left(m_i \; \overset{⟶}{GM}_i \right) =\overset{→}{0} .

On en déduit par dérivation la quantité de mouvement totale du système, aussi appelée “résultante cinétique” :  p→=∑p→i=∑(miv→i)=(∑mi)v→G\overset{→}{p}=∑ \,\overset{→}{p}_i =∑ \left(m_i \; \overset{→}{v}_i \right) =( ∑ m_i ) \: \overset{→}{v}_G .  Le point GG est donc un bon représentant de cette quantité.

• La situation est un peu différente pour les rotations : le moment cinétique total  L→O=∑L→iO=∑(OM⟶i×p→i)\displaystyle \overset{→}{L}_O=∑ \,\overset{→}{L}_{iO}=∑ \left( \overset{⟶}{OM}_i × \overset{→}{p}_i \right)  est généralement différent de  OG⟶×p→\overset{⟶}{OG} × \overset{→}{p} .

Par contre, si tous les v→i\overset{→}{v}_i sont égaux  ( v→i=v→G\overset{→}{v}_i=\overset{→}{v}_G ),  alors on peut écrire :
L→O=∑(OM⟶i×miv→i)=∑(miOM⟶i)×v→G=(∑mi)OG⟶×v→G=OG⟶×p→\overset{→}{L}_O={\displaystyle ∑} \left( \overset{⟶}{OM}_i × m_i \; \overset{→}{v}_i \right) ={\displaystyle ∑} \left(m_i \; \overset{⟶}{OM}_i \right) × \overset{→}{v}_G=(∑ m_i ) \: \overset{⟶}{OG} × \overset{→}{v}_G=\overset{⟶}{OG} × \overset{→}{p}  ;
la condition pour qu’un système puisse être représenté par un point matériel est en fait que tous les v→i\overset{→}{v}_i soient égaux : ni déformation, ni rotation, ce qui correspond à un solide en translation.

• Le changement de centre de référence des moments correspond à :
L→O’=∑(O’M⟶i×p→i)=O’O⟶×∑p→i+∑(OM⟶i×p→i)=O’O⟶×p→+L→O\overset{→}{L}_{O\text{’}}={\displaystyle ∑} \left( \overset{⟶}{O\text{’}M}_i × \overset{→}{p}_i \right) =\overset{⟶}{O\text{’}O} × ∑ \,\overset{→}{p}_i +{\displaystyle ∑} \left( \overset{⟶}{OM}_i × \overset{→}{p}_i \right) =\overset{⟶}{O\text{’}O} × \overset{→}{p}+\overset{→}{L}_{O} .

◊ remarque : un système peut pour cet aspect être traité comme un point matériel si  L→G=0→\overset{→}{L}_G=\overset{→}{0}  (absence de rotation globale, éventuellement par compensation) ; ceci conduit alors en effet à  L→O=OG⟶×p→+L→G=OG⟶×p→\overset{→}{L}_O=\overset{⟶}{OG} × \overset{→}{p}+\overset{→}{L}_G=\overset{⟶}{OG} × \overset{→}{p} .

• De même pour l’énergie cinétique :  Ec=∑Eci=∑(12mivi2)=∑pi22miE_c=∑ \,E_{ci} ={\displaystyle ∑} \left(\frac{1}{2} m_i \: v_i^{\:2} \right) ={\displaystyle ∑ \frac{p_i^{\:2}}{2 \,m_i}}  est généralement différente de  12(∑mi)vG2=p22∑mi\frac{1}{2} \left( ∑ m_i \right) \: v_G^{\:2}={\displaystyle \frac{p^2}{2 \,∑ m_i}} .

Par contre, si tous les v→i\overset{→}{v}_i sont égaux  ( v→i=v→G\overset{→}{v}_i=\overset{→}{v}_G ),  alors on peut écrire :
Ec=∑(12mivi2)=12(∑mi)vG2E_c={\displaystyle ∑} \left(\frac{1}{2} m_i \: v_i^{\:2} \right) =\frac{1}{2}\, ( ∑ m_i ) \, v_G^{\:2} .

📖 exercices n° I et II.

Éléments résultants des forces

• Puisque les forces intérieures se compensent deux à deux (actions réciproques), la “résultante dynamique” (somme des forces exercées sur le système) est égale à la somme des forces “extérieures” :  F→=∑F→i=∑extF→i\overset{→}{F}=∑ \,\overset{→}{F}_i =∑_{\text{ext}} \overset{→}{F}_i .

• La situation est analogue mais un peu moins évidente pour le “moment dynamique” (somme des moments des forces exercées sur le système) ; en effet, deux forces opposées n’ont pas forcément des moments opposés (ils peuvent même être égaux) : tout dépend des droites d’action.

Si les MiM_i sont des points matériels (en particulier sans effet magnétique) alors les actions réciproques intérieures opposées ont de plus même droite d’action, parallèle à leur direction commune ; par suite leurs moments sont opposés :
ℳ→(2→1)O+ℳ→(1→2)O=OM⟶1×F→2→1+OM⟶2×F→1→2=M1M⟶2×F→1→2=0→ \overset{→}{ℳ}_{(2→1)O}+\overset{→}{ℳ}_{(1→2)O}=\overset{⟶}{OM}_1 × \overset{→}{F}_{2→1}+\overset{⟶}{OM}_2 × \overset{→}{F}_{1→2}=\overset{⟶}{M_1 M}{}_2 × \overset{→}{F}_{1→2}=\overset{→}{0}  .

On obtient alors :  ℳ→O=∑ℳ→iO=∑extℳ→iO\overset{→}{ℳ}_O=∑ \,\overset{→}{ℳ}_{iO} =∑_{\text{ext}} \overset{→}{ℳ}_{iO} .

• Le changement de point de référence correspond à :
ℳ→O’=∑(O’M⟶i×F→i)=O’O⟶×∑F→i+∑(OM⟶i×F→i)=O’O⟶×F→+ℳ→O\overset{→}{ℳ}_{O\text{’}}={\displaystyle ∑} \left( \overset{⟶}{O\text{’}M}_i × \overset{→}{F}_i \right) =\overset{⟶}{O\text{’}O} × ∑ \,\overset{→}{F}_i +{\displaystyle ∑} \left( \overset{⟶}{OM}_i × \overset{→}{F}_i \right) =\overset{⟶}{O\text{’}O} × \overset{→}{F}+\overset{→}{ℳ}_O .

Théorèmes de la dynamique des systèmes

• Dans un référentiel galiléen, le principe fondamental de la dynamique peut se généraliser en un “théorème de la résultante cinétique” (ou “théorème du centre d’inertie”) :  dp→dt=∑F→i=∑extF→i=F→{\displaystyle \frac{d\overset{→}{p}}{dt}}=∑ \,\overset{→}{F}_i =∑_{\text{ext}} \overset{→}{F}_i =\overset{→}{F} .

• D’une façon analogue, dans un référentiel galiléen, le principe fondamental de la dynamique de rotation se généralise en un “théorème du moment cinétique” :  par rapport à un point OO fixe :  dL→Odt=∑ℳ→iO=∑extℳ→iO=ℳ→O{\displaystyle \frac{d\overset{→}{L}_O}{dt}}=∑ \,\overset{→}{ℳ}_{iO} =∑_{\text{ext}} \overset{→}{ℳ}_{iO} =\overset{→}{ℳ}_O .

◊ remarque : plus généralement pour OO mobile  dL→Odt=∑ℳ→iO−v→O×∑p→i{\displaystyle \frac{d\overset{→}{L}_O}{dt}}=∑ \,\overset{→}{ℳ}_{iO} -\overset{→}{v}_O × ∑ \,\overset{→}{p}_i .

Mais, cas particulier “exceptionnel”, le théorème se généralise par rapport au barycentre GG (mobile) :  dL→Gdt=∑ℳ→iG−v→G×p→=∑extℳ→iG=ℳ→G{\displaystyle \frac{d\overset{→}{L}_G}{dt}}=∑ \,\overset{→}{ℳ}_{iG} -\overset{→}{v}_G × \overset{→}{p}=∑_{\text{ext}} \overset{→}{ℳ}_{iG} =\overset{→}{ℳ}_{G} .

• La situation est analogue pour l’énergie cinétique (dans un référentiel galiléen) :  dEc=∑δWidE_c=∑ \,δW_i  ;  mais il n’y a en général pas compensation des travaux des forces intérieures.

Pour un système sans déformation, si les MiM_i sont des points matériels, alors les actions réciproques intérieures (opposées) ont une même droite d’action selon leur direction commune ; donc leurs travaux sont opposés :
δW1+δW2=F→2→1⋅dOM⟶1+F→1→2⋅dOM⟶2=F→1→2⋅dM1M⟶2 δW_1+δW_2= \overset{→}{F}_{2→1}⋅d\overset{⟶}{OM}_1 +\overset{→}{F}_{1→2}⋅d\overset{⟶}{OM}_2 =\overset{→}{F}_{1→2}⋅d\overset{⟶}{M_1M}{}_2 .
Par ailleurs, pour  M1M2M_1 M_2  constant :  M1M⟶2⋅dM1M⟶2=0\overset{⟶}{M_1 M}{}_2⋅d\overset{⟶}{M_1 M}{}_2=0  ;  or  F→1→2∥M1M⟶2\overset{→}{F}_{1→2}∥\overset{⟶}{M_1 M}{}_2  donc  δW1+δW2=0δW_1+δW_2=0  ;  on obtient alors :  dEc=∑extδWidE_c=∑_{\text{ext}} δW_i .

◊ remarque : le travail des forces intérieures est donc indépendant du référentiel, puisque tout changement ne fait qu'ajouter une translation et une rotation d'ensemble sans déformation supplémentaire, d'où une contribution nulle.

◊ remarque : dans un référentiel non galiléen, il faut tenir compte des travaux des forces d’inertie d’entraînement ; par contre, les forces d’inertie complémentaires  f→ci=−2miω→×v→i′\overset{→}{f}_{ci}=-2 \,m_i \; \overset{→}{ω} × \overset{→}{v}{}'_i  ne travaillent pas.

📖 exercices n° III, IV, V et VI.

Référentiel barycentrique

• On appelle “référentiel barycentrique” (noté ici ℛ*ℛ^* ) le référentiel d’origine GG , en translation (quelconque) par rapport à un référentiel galiléen.

L’intérêt du référentiel barycentrique, généralement non galiléen, est de séparer l’étude du mouvement d’un système en une translation d’ensemble et une rotation-déformation par rapport à GG .

• Dans le référentiel barycentrique, la propriété  p→*=0→\overset{→}{p}{}^{*}=\overset{→}{0}  impose que le moment cinétique  L→*\overset{→}{L}{}^*  y est indépendant du point de référence (donc non précisé) ; d'un autre point de vue, cela impose que le travail des forces intérieures y est nul.

Une autre particularité utile est la propriété :  L→*=L→G\overset{→}{L}{}^{*}=\overset{→}{L}_G (dans ℛℛ galiléen) ; on en déduit :  dL→*dt=∑extℳ→iG=ℳ→G{\displaystyle \frac{d\overset{→}{L}{}^*}{dt}}=∑_{\text{ext}} \overset{→}{ℳ}_{iG} =\overset{→}{ℳ}_G  sans forces d’inertie, même si le référentiel barycentrique n’est pas galiléen (ceci revient à dire que la somme des moments des forces d’inertie est toujours nulle).

Solide en rotation autour d'un axe fixe

• Pour un point MM en rotation autour d’un point OO (à distance  OM=rOM=r  constante), on obtient :  L→O=OM⟶×mv→=mr2ω→\overset{→}{L}_O=\overset{⟶}{OM} × m \;\overset{→}{v}=m \:r^2 \; \overset{→}{ω}  ;  on peut alors définir un “moment d’inertie”  J=mr2J=m \:r^2  et écrire :
L→O=Jω→\overset{→}{L}_O=J \;\overset{→}{ω}  ;  ℳ→O=Jdω→dt\overset{→}{ℳ}_O=J \, {\displaystyle \frac{d\overset{→}{ω}}{dt}}  ;  L¯Δ=Jω\widebar{L}_Δ=J \:ω  ;  ℳ¯Δ=Jdωdt\widebar{ℳ}_Δ=J \,{\displaystyle \frac{dω}{dt}} .

Pour l'ensemble des points constituant un solide en rotation autour d'un axe fixe, avec des coordonnées cylindriques selon cet axe :  L→Oi=mri2ω→\overset{→}{L}_{Oi}=m \:r_i^{\:2} \; \overset{→}{ω}  (la vitesse angulaire est commune). On peut alors généraliser les lois précédentes en définissant un moment d’inertie total  J=∑(miri2)J=∑ (m_i \: r_i^{\:2} \,) .

• En pratique, il faut toutefois généralement calculer la somme par intégration ; ainsi pour un cylindre homogène, de rayon RR et de longueur 𝓁𝓁 , tournant selon son axe :  J=∭μr2dτ=μ.∫0Rr3dr.∫02πdθ.∫0𝓁dz=μ14R42π𝓁J=∭μ \:r^2 \: dτ=μ .∫_0^R \,r^3 \: dr.∫_0^{2π} \,dθ.∫_0^𝓁 \,dz=μ \frac{1}{4} R^4 \: 2π \:𝓁 .

Ceci peut s'écrire en fonction de la masse du cylindre :  m=μ12R22π𝓁m=μ \frac{1}{2} R^2 \: 2π \:𝓁  ;  on obtient ainsi (dans ce cas particulier) :  J=12mR2J=\frac{1}{2} m \:R^2 .

• On peut aussi raisonner sur l'énergie cinétique :
v→i=ω→×OM⟶i=riωu→θi\overset{→}{v}_i=\overset{→}{ω} × \overset{⟶}{OM}_i=r_i \: ω \;\overset{→}{u}_{θi}  ;  Eci=12miri2ω2E_{ci}=\frac{1}{2} m_i \: r_i^{\:2} \: ω^2  ;
Ec=12(∑(miri2))ω2=12Jω2E_c=\frac{1}{2} \left( ∑ (m_i \: r_i^{\:2} \,) \right) \: ω^2=\frac{1}{2} J\: ω^2 .

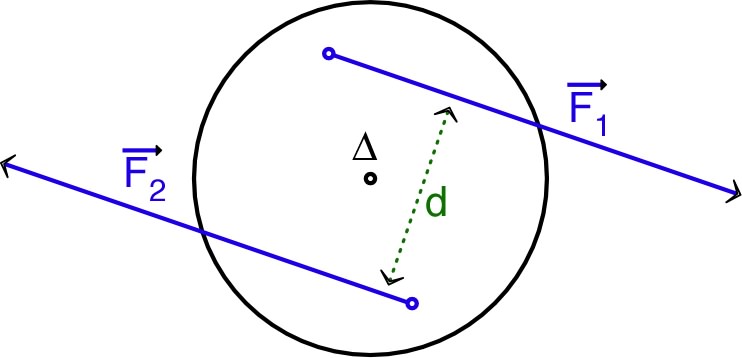
• D'un autre point de vue, lorsqu'on utilise des pièces mécaniques rotatives, on diminue l'usure et on améliore l'efficacité en “équilibrant” le dispositif :

  • interactions par des “couples de forces” symétriques dont la somme est nulle ; sur le schéma ci-contre :
    F→1+F→=0→\overset{→}{F}_1+\overset{→}{F}=\overset{→}{0}  ;
    F1 =F2 F_1=F_2  (noté FF ) ;
    ℳ¯Δ=−Fd\widebar{ℳ}_Δ=-F\:d  (noté ΓΓ ) .

dynSystemes_Im/dynSystemes_Im1.jpg

📖 exercice n° VII.

Théorème du viriel

• On considère un système de NN points matériels en interaction gravitationnelle (pouvant décrire une galaxie, un amas de galaxies...), supposé en équilibre statistique. Ce système est supposé rester borné ; il est étudié par rapport à son référentiel barycentrique, présumé quasi galiléen.

On note  r→i=GM⟶i\overset{→}{r}_i=\overset{⟶}{GM}_i  ;  le moment d'inertie  J=∑(miri2)=∑(mir→i2)J=∑ (m_i \: r_i^{\:2} \,) =∑ (m_i \: \overset{→}{r}_i{}^2 \,)  est tel que :  12d2Jdt2=∑(mir→i⋅r→̈i)+∑(mir→˙i2){\displaystyle \frac{1}{2} \frac{d^2 J}{{dt}^2}} =∑ (m_i \; \overset{→}{r}_i⋅\ddot{\overset{→}{r}}_i \,) +∑ (m_i \: \dot{\overset{→}{r}}_i{}^2 \,) .

Or, pour un système borné en équilibre statistique, on obtient en moyenne dans le temps :  ⟨d2Jdt2⟩=limt’→∞[1t’∫0t’d2Jdt2(t)dt]=0\displaystyle \left\langle \,\frac{d^2 J}{{dt}^2}\, \right\rangle=\underset{t\text{’}→∞}{\lim}\: \left[ \frac{1}{t\text{’}} ∫_0^{t\text{’}} \frac{d^2 J}{{dt}^2} (t) \; dt \right]=0 .

• On peut de plus considérer :  〈∑(mir→i⋅r→̈i)〉=⟨∑(F→i⋅r→i)⟩\left〈 ∑ (m_i \:\overset{→}{r}_i⋅\ddot{\overset{→}{r}}_i \,) \right〉=\left\langle \,∑ \left( \,\overset{→}{F}_i⋅ \overset{→}{r}_i \,\right)\, \right\rangle  où les forces peuvent s'écrire :  F→i=−∑j≠i(𝒢mimjr→i−r→j‖r→i−r→j‖3) \displaystyle \overset{→}{F}_i=-∑_{j\text{≠}i}\;\left(𝒢 \:m_i \: m_j \, \frac{\overset{→}{r}_i-\overset{→}{r}_j}{\left\|\,\overset{→}{r}_i-\overset{→}{r}_j \right\|^3} \right) .

Ainsi, en combinant les indices :
∑i(F→i⋅r→i)=−∑i,j≠i(𝒢mimjr→i⋅(r→i−r→j)‖r→i−r→j‖3)=−∑j,i≠j(𝒢mjmir→j⋅(r→j−r→i)‖r→j−r→i‖3)\displaystyle ∑_i \left( \,\overset{→}{F}_i⋅ \overset{→}{r}_i \right) =-∑_{i,j\text{≠}i} \left(𝒢 \:m_i \: m_j \frac{\overset{→}{r}_i⋅\left(\,\overset{→}{r}_i-\overset{→}{r}_j \right)}{\left\|\, \overset{→}{r}_i-\overset{→}{r}_j \right\|^3} \right) =-∑_{j,i\text{≠}j} \left(𝒢 \:m_j \: m_i \frac{\overset{→}{r}_j⋅\left(\,\overset{→}{r}_j-\overset{→}{r}_i \right)}{\left\|\, \overset{→}{r}_j-\overset{→}{r}_i \right\|^3} \right)  ;
=−12∑i,j≠i(𝒢mimj[r→i⋅(r→i−r→j)‖r→i−r→j‖3+r→j⋅(r→j−r→i)‖r→j−r→i‖3])\displaystyle =-\frac{1}{2} \,∑_{i,j\text{≠}i} \left(𝒢 \:m_i \: m_j \:\left[ \frac{\overset{→}{r}_i⋅\left(\,\overset{→}{r}_i-\overset{→}{r}_j \right)}{\left\|\,\overset{→}{r}_i-\overset{→}{r}_j \right\|^3} +\frac{\overset{→}{r}_j⋅\left(\,\overset{→}{r}_j-\overset{→}{r}_i \right)}{\left\|\,\overset{→}{r}_j-\overset{→}{r}_i \right\|^3} \right]\right)  ;
=−12∑i,j≠i(𝒢mimj(r→i−r→j)2‖r→i−r→j‖3)=−12∑i,j≠i(𝒢mimj‖r→i−r→j‖)=12∑i(mi𝒱i)\displaystyle =-\frac{1}{2} \,∑_{i,j\text{≠}i} \left(𝒢 \:m_i \: m_j \,\frac{\left(\overset{→}{r}_i-\overset{→}{r}_j \right)^2}{\left\|\,\overset{→}{r}_i-\overset{→}{r}_j \right\|^3} \right) =-\frac{1}{2} \,∑_{i,j\text{≠}i} \left(\frac{𝒢 \:m_i \: m_j}{\left\|\,\overset{→}{r}_i-\overset{→}{r}_j \right\|} \right) ={\textstyle \frac{1}{2} \,∑_i (m_i \: 𝒱_i )} .

Compte tenu du fait qu'en faisant la somme des énergies potentielles d'interaction des masses mim_i dans un potentiel  𝒱i=𝒱(Mi)𝒱_i=𝒱(M_i )  on compte deux fois les interactions des paires (ij)(ij) , on obtient finalement :  ∑i(F→i⋅r→i)=Ep∑_i \left( \,\overset{→}{F}_i⋅ \overset{→}{r}_i \right) =E_p .

• Par ailleurs :  ∑(mir→˙i2)=2Ec∑ (m_i \: \dot{\overset{→}{r}}{}_i^{\:2}\, ) =2 \,E_c  ;  donc au total :  0=〈Ep〉+2〈Ec〉0=〈 E_p 〉+2 〈 E_c 〉 .

Ceci généralise une propriété déjà remarquée pour un satellite en orbite circulaire :  Ep=−2EcE_p=-2 \,E_c  (où ces énergies sont dans ce cas constantes).