A.C. IV - CHANGEMENT DE RÉFÉRENTIEL


Transformation du vecteur vitesse

• On cherche à décrire, par rapport à un référentiel ℛℛ , un mouvement supposé connu par rapport à un autre référentiel ℛ′ℛ' .

Le changement de référentiel peut avoir plusieurs utilités :

• On peut écrire par rapport à ℛℛ :
OM⟶=OO′⟶+O′M⟶=OO′⟶+x′u→x′+y′u→y′+z′u→z′\overset{⟶}{OM}=\overset{⟶}{OO'}+\overset{⟶}{O'M}=\overset{⟶}{OO'}+x' \:\overset{→}{u}{}'_x+y' \:\overset{→}{u}{}'_y+z' \:\overset{→}{u}{}'_z  ;
v→(M)=OM⟶˙=[OO′⟶˙+x′u→˙x′+y′u→˙y′+z′u→˙z′]+[x˙′u→x′+y˙′u→y′+z˙′u→z′]\overset{→}{v}(M)=\dot{\overset{⟶}{OM}}=\left[\dot{\overset{⟶}{OO'}}+x' \:\dot{\overset{→}{u}}{}'_x+y' \:\dot{\overset{→}{u}}{}'_y+z' \:\dot{\overset{→}{u}}{}'_z \right]+\left[\dot{x}' \:\overset{→}{u}{}'_x+\dot{y}' \:\overset{→}{u}{}'_y+\dot{z}' \:\overset{→}{u}{}'_z \right] .

Ceci peut s’écrire :  v→=v→e+v→′\overset{→}{v}=\overset{→}{v}_e+\overset{→}{v}{}'  avec :
v→e=OO′⟶˙+x′u→˙x′+y′u→˙y′+z′u→˙z′\overset{→}{v}_e=\dot{\overset{⟶}{OO'}}+x' \:\dot{\overset{→}{u}}{}'_x+y' \:\dot{\overset{→}{u}}{}'_y+z' \:\dot{\overset{→}{u}}{}'_z   “vitesse d’entraînement”  ;
v→′=x˙′u→x′+y˙′u→y′+z˙′u→z′\overset{→}{v}{}'=\dot{x}' \:\overset{→}{u}{}'_x+\dot{y}' \:\overset{→}{u}{}'_y+\dot{z}' \:\overset{→}{u}{}'_z   “vitesse relative” (par rapport à ℛ′ℛ' ).

• La vitesse d’entraînement  est la vitesse par rapport à ℛℛ du point fixe de ℛ′ℛ' qui coïncide avec MM a l’instant considéré (“point coïncidant”).

Elle peut s’écrire :  v → e = v → ( O′ ) + ω→ e × O′M ⟶ \overset{→}{v}_e=\overset{→}{v}(O')+\overset{→}{ω}_e × \overset{⟶}{O'M}   avec :
v→(O′)=OO′⟶˙\overset{→}{v}(O')=\dot{\overset{⟶}{OO'}}   (translation de O′O' )  ;
ω→e×O′M⟶=x′u→˙x′+y′u→˙y′+z′u→˙z′\overset{→}{ω}_e × \overset{⟶}{O'M}=x' \:\dot{\overset{→}{u}}{}'_x+y' \:\dot{\overset{→}{u}}{}'_y+z' \:\dot{\overset{→}{u}}{}'_z   (rotation autour de O′O' ).

◊ remarque : la rotation temporelle de tout vecteur de norme constante, en particulier des vecteurs unitaires, correspond à  u→˙i′=ω→e×u→i′\dot{\overset{→}{u}}{}'_i=\overset{→}{ω}_e × \overset{→}{u}{}'_i .

◊ remarque : si nécessaire, on peut ensuite exprimer  (u→x′;u→y′;u→z′)\left(\overset{→}{u}{}'_x \,; \overset{→}{u}{}'_y \,; \overset{→}{u}{}'_z \right)  en fonction de  (u→x;u→y;u→z)\left(\overset{→}{u}_x \,; \overset{→}{u}_y \,; \overset{→}{u}_z \right) .

Transformation du vecteur accélération

• D’une façon analogue, par rapport à ℛℛ :
v→(M)=OM⟶˙=[OO′⟶˙+x′u→˙x′+y′u→˙y′+z′u→˙z′]+[x˙′u→x′+y˙′u→y′+z˙′u→z′]\overset{→}{v}(M)=\dot{\overset{⟶}{OM}}=\left[\dot{\overset{⟶}{OO'}}+x' \:\dot{\overset{→}{u}}{}'_x+y' \:\dot{\overset{→}{u}}{}'_y+z' \:\dot{\overset{→}{u}}{}'_z \right]+\left[\dot{x}' \:\overset{→}{u}{}'_x+\dot{y}' \:\overset{→}{u}{}'_y+\dot{z}' \:\overset{→}{u}{}'_z \right]  ;
a→(M)=OM⟶̈=[OO′⟶̈+x′u→̈x′+y′u→̈y′+z′u→̈z′]⋯\overset{→}{a}(M)=\ddot{\overset{⟶}{OM}}=\left[\ddot{\overset{⟶}{OO'}}+x' \:\ddot{\overset{→}{u}}{}'_x+y' \:\ddot{\overset{→}{u}}{}'_y+z' \:\ddot{\overset{→}{u}}{}'_z \right] \; ⋯
⋯+[ẍ′u→x′+ÿ′u→y′+z̈′u→z′]+2[x˙′u→˙x′+y˙′u→˙y′+z˙′u→˙z′]⋯\:+\left[\ddot{x}' \:\overset{→}{u}{}'_x+\ddot{y}' \:\overset{→}{u}{}'_y+\ddot{z}' \:\overset{→}{u}{}'_z \right] +2 \,\left[\dot{x}' \:\dot{\overset{→}{u}}{}'_x+\dot{y}' \:\dot{\overset{→}{u}}{}'_y+\dot{z}' \:\dot{\overset{→}{u}}{}'_z \right] .

Ceci peut s’écrire :  a→=a→e+a→′+a→c\overset{→}{a}=\overset{→}{a}_e+\overset{→}{a}'+\overset{→}{a}_c   avec :
a→e=OO′⟶̈+x′u→̈x′+y′u→̈y′+z′u→̈z′\overset{→}{a}_e=\ddot{\overset{⟶}{OO'}}+x' \:\ddot{\overset{→}{u}}{}'_x+y' \:\ddot{\overset{→}{u}}{}'_y+z' \:\ddot{\overset{→}{u}}{}'_z   accélération d’entraînement  ;
a→′=ẍ′u→x′+ÿ′u→y′+z̈′u→z′\overset{→}{a}{}'=\ddot{x}' \:\overset{→}{u}{}'_x+\ddot{y}' \:\overset{→}{u}{}'_y+\ddot{z}' \:\overset{→}{u}{}'_z   accélération relative (par rapport à ℛ′ℛ' )  ;
a→c=2[x˙′u→˙x′+y˙′u→˙y′+z˙′u→˙z′]\overset{→}{a}_c=2 \,\left[\dot{x}' \:\dot{\overset{→}{u}}{}'_x+\dot{y}' \:\dot{\overset{→}{u}}{}'_y+\dot{z}' \:\dot{\overset{→}{u}}{}'_z \right]   accélération “complémentaire”.

• L’accélération d’entraînement est l’accélération par rapport à ℛℛ du “point coïncidant”.

Elle peut s’écrire :  a→e=a→(O′)+[ω→˙e×O′M⟶+ω→e×(ω→e×O′M⟶)]\overset{→}{a}_e=\overset{→}{a}(O')+\left[\dot{\overset{→}{ω}}_e × \overset{⟶}{O'M}+\overset{→}{ω}_e × \left(\overset{→}{ω}_e × \overset{⟶}{O'M} \right)\right]   avec :
a→(O′)=OO′⟶̈\overset{→}{a}(O')=\ddot{\overset{⟶}{OO'}}    (translation de O′O' )  ;
ω→˙e×O′M⟶+ω→e×(ω→e×O′M⟶)=x′u→̈x′+y′u→̈y′+z′u→̈z′\dot{\overset{→}{ω}}_e × \overset{⟶}{O'M}+\overset{→}{ω}_e × \left(\overset{→}{ω}_e × \overset{⟶}{O'M} \right)=x' \:\ddot{\overset{→}{u}}{}'_x+y' \:\ddot{\overset{→}{u}}{}'_y+z' \:\ddot{\overset{→}{u}}{}'_z   (rotation).

• L’accélération complémentaire (ou accélération “de Coriolis”) peut s’écrire :
a→c=2ω→e×v→′\overset{→}{a}_c=2 \:\overset{→}{ω}_e × \:\overset{→}{v}{}' .

Exemple de mouvement composé

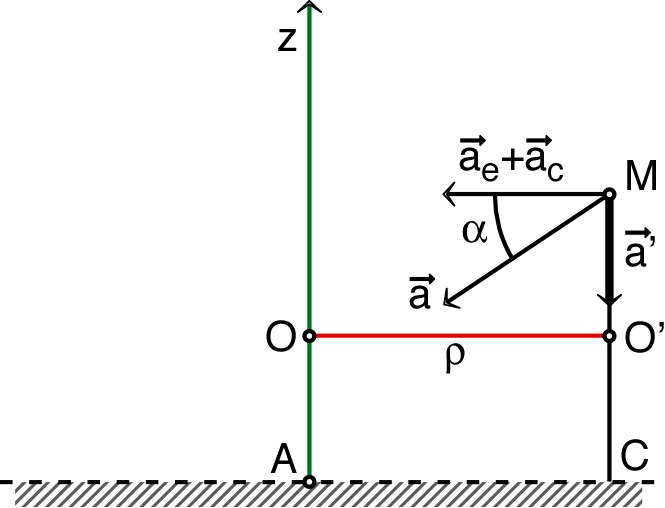
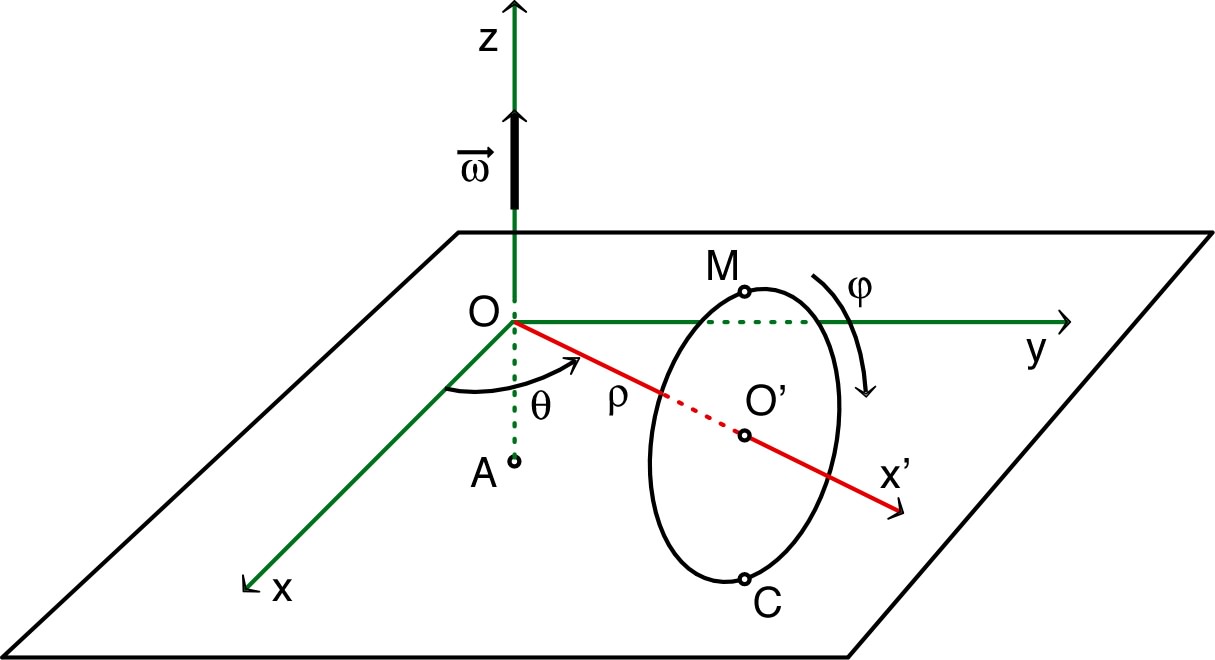
• On considère une roue de rayon RR et d’axe OO′OO' horizontal ; cette roue roule sans glisser sur un plan horizontal ; OO′OO' (de longueur ρρ ) tourne autour de l’axe AzAz à la vitesse angulaire constante  ω=θ˙ω=\dot{θ} .

changeRef_Im/changeRef_Im1.jpg

• On cherche, à un instant tt , pour le point MM qui passe en haut de la roue :

• On peut utiliser le référentiel intermédiaire ℛ′ℛ' en rotation à la vitesse ω→\overset{→}{ω} autour de l’axe OzOz (ce n’est pas une translation circulaire).

Le point O′O' est immobile dans ℛ′ℛ' et la vitesse relative de MM (en rotation autour de OO′OO' ) est :  v→′(M)=Rφ˙u→φ=Rφ˙u→y′\overset{→}{v}{}'(M)=R \:\dot{φ} \: \overset{→}{u}_φ=R \:\dot{φ} \: \overset{→}{u}{}'_y .

• L’immobilité du point de contact CC par rapport à ℛℛ ( CC ne glisse pas) donne :  v→(C)=v→e(C)+v→′(C)=0→\overset{→}{v}(C)=\overset{→}{v}_e (C)+\overset{→}{v}{}'(C)=\overset{→}{0} .

De plus pour la roue  v→′(C)=−v→′(M)\overset{→}{v}{}'(C)=-\overset{→}{v}{}'(M)  donc  v→e(M)=v→e(O′)=v→e(C)=v→′(M)\overset{→}{v}_e (M)=\overset{→}{v}_e (O')=\overset{→}{v}_e (C)=\overset{→}{v}{}'(M)  ;  en norme, cela correspond à  ρω=Rφ˙ρ \:ω=R \:\dot{φ} .

Au total :  v→(M)=v→e(M)+v→′(M)\overset{→}{v}(M)=\overset{→}{v}_e (M)+\overset{→}{v}{}'(M)   donne   v=2ρωv=2 \,ρ \:ω .

• L’accélération relative est :  a→′=φ˙2MO′⟶\overset{→}{a}{}'=\dot{φ}^2 \:\overset{⟶}{MO'}   donc   a′=Rφ˙2=ρ2ω2R\displaystyle a'=R \:\dot{φ}^2=\frac{ρ^2 \: ω^2}{R} .

L’accélération d’entraînement est :  a→e(M)=a→e(O′)=ω2O′O⟶\overset{→}{a}_e (M)=\overset{→}{a}_e (O')= ω^2 \: \overset{⟶}{O'O}  (perpendiculaire à  a→′\overset{→}{a}{}' ).

L’accélération complémentaire  a→c(M)=2ω→×v→′(M)\overset{→}{a}_c (M)=2 \:\overset{→}{ω} × \overset{→}{v}{}'(M)  est parallèle et de même sens que a→e\overset{→}{a}_e et a pour norme :  ac=2ωv′=2ρω2a_c=2 \,ω \:v'=2 \,ρ \:ω^2 .

Au total (dans le plan  Ox′zOx'z ) :  a=(ae+ac)2+a′2=ρω29+ρ2R2\displaystyle a=\sqrt{(a_e+a_c )^2+{a'}^2}=ρ \:ω^2 \; \sqrt{9+\frac{ρ^2}{R^2}} .

changeRef_Im/changeRef_Im2.jpg

Par ailleurs, l’angle αα de a→\overset{→}{a} avec l’horizontale est tel que :
tan(α)=a′ae+ac=ρ3R\displaystyle \tan(α)=\frac{a'}{a_e+a_c}=\frac{ρ}{3 \:R} .

📖 exercices n° I, II, III et IV.