RG - ANNEXE II


Variété sur ℝ4 {ℝ}^{4}

• L'analyse géométrique peut être obtenue dans un espace courbe “quelconque” de dimension n n ,  à partir de la métrique, en supposant qu'on s'en fait une représentation incluse dans ℝn+1 {ℝ}^{n+1} .  Les résultats semblent ne pas dépendre de la représentation utilisée. On peut toutefois se demander si c'est toujours vrai ; en outre, on peut se demander s'il existe toujours au moins une telle représentation ; il est alors intéressant de construire les raisonnements sur une base plus générale encore.

• On considère une “variété de dimension n n ”,  c'est à dire un ensemble ayant des propriétés localement semblables à celles de ℝn {ℝ}^{n} (la notion de variété peut être définie de façon plus générale, mais ce serait compliquer inutilement ici) ; on utilisera le plus souvent  n=4 n=4 .

Plus précisément, une variété est un espace topologique ℰ ℰ :

On appelle “système de coordonnées” (ou “carte”) un homéomorphisme définissant un système de coordonnées sur un ouvert  𝒰 𝒰   (on se ramène ainsi à une représentation dans un espace plat) :

Φ Φ :
𝒰⊂ℰ 𝒰⊂ℰ
→ →
Φ (𝒰) ⊂ℝ4 Φ\left(𝒰\right)⊂{ℝ}^4


M M
↦ ↦
Φ(M) = ( x0 , x1 , x2 , x3 ) Φ \left( M \right)=\left( x^0 , x^1 , x^2 , x^3 \right) .

En pratique la coordonnée x0 {x}^{0} sera ici associée au temps ; certains numérotent plutôt x4 {x}^{4} (en dernier).

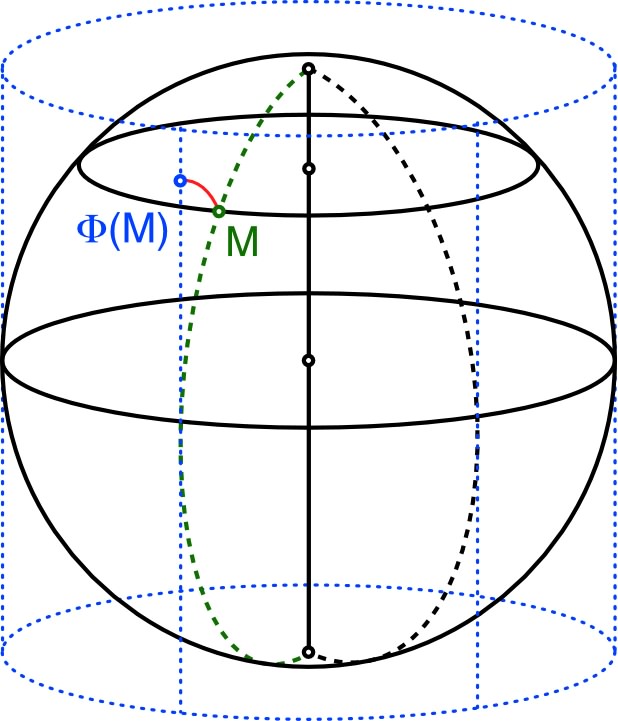
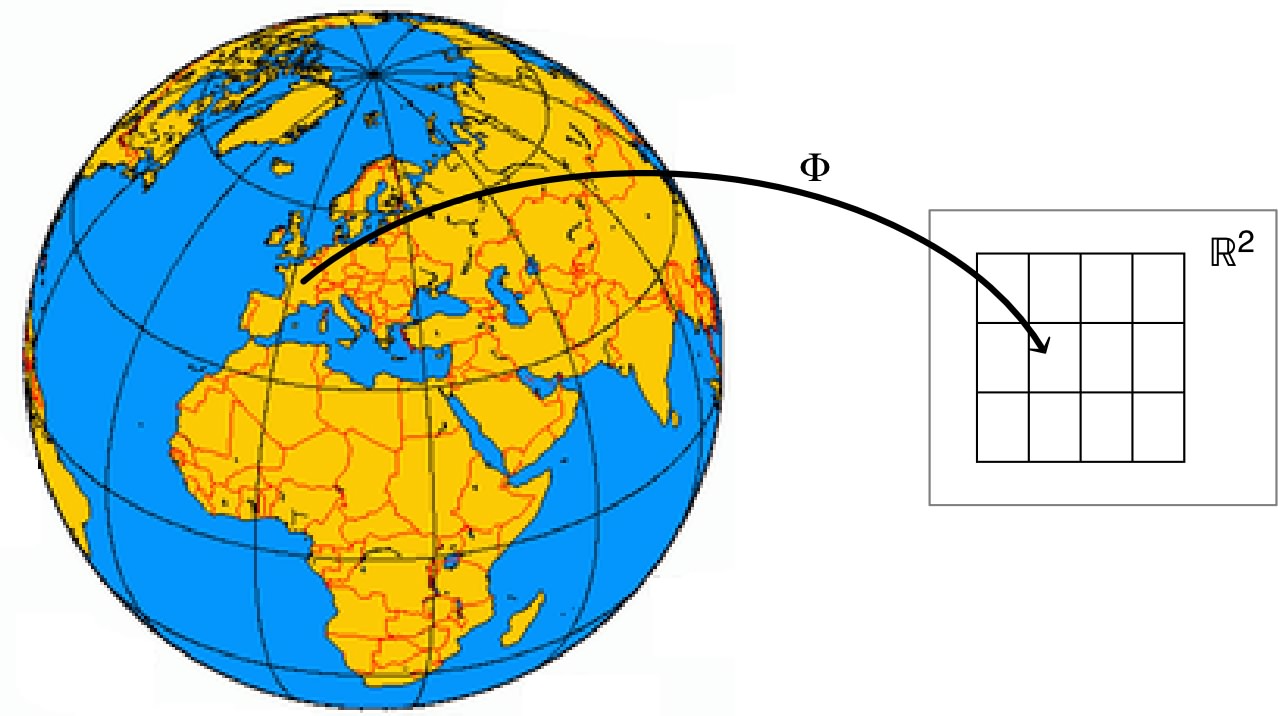
◊ remarque : le principe est analogue à celui utilisé pour définir des cartes géographiques à l'aide d'une “projection” d'une partie de la surface terrestre sur une feuille plane (dans ce cas ℝ2 {ℝ}^{2} ).

RG_Annexe_II_Im/cartes1.jpg

• Les mathématiciens nomment aussi bien “carte” (ou “carte locale”) un “système de coordonnées”, mais le physicien soucieux de décrire la géométrie de l'espace-temps peut préférer une représentation graphique. Or, un même système de coordonnées peut avoir plusieurs représentations ; pour éviter l'ambiguïté, on peut nommer cela une “cartographie”.

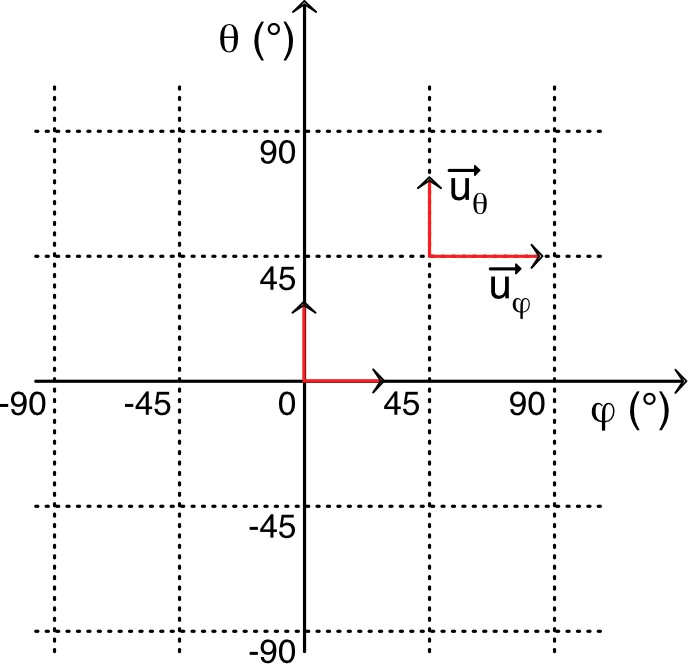
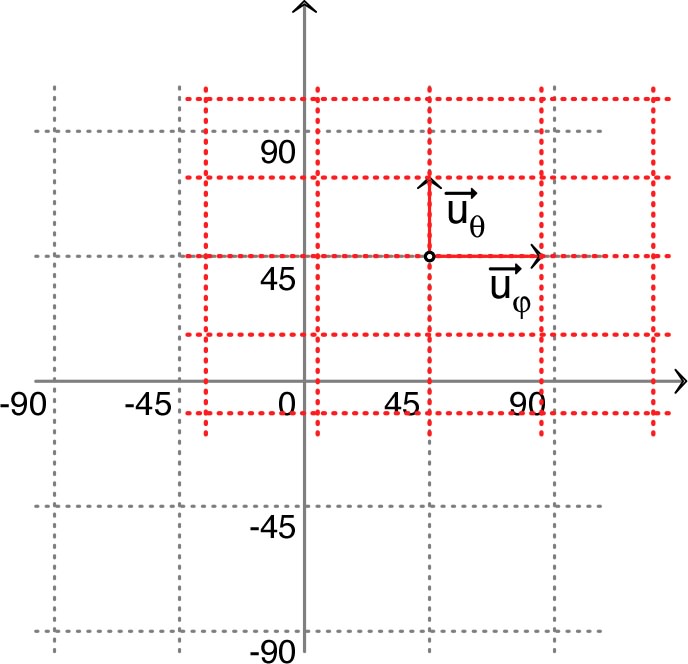
• Par exemple pour les coordonnées terrestres (longitude φ φ ; latitude θ θ ) au voisinage de l'équateur, on peut utiliser une projection cylindrique “déroulée”.

RG_Annexe_II_Im/cartes2.jpg
RG_Annexe_II_Im/cartes3.jpg

Dans cette cartographie, les représentants des vecteurs de base “naturels”  e→i = ∂iM→ \overset{→}{e}_i=∂_i\overset{→}{M}   sont naturellement dessinés de taille égale (et la même en tout point).

Par contre les représentants des vecteurs unitaires u→i \overset{→}{u}_i sont dessinés (ici seulement qualitativement) d'autant plus allongés horizontalement à proximité des pôles à cause du resserrement des méridiens (décrit par la métrique).

◊ remarque : l'exemple de dimension 2 2 étudié ici n'est inclus dans ℝ3 {ℝ}^{3} que pour visualiser l'effet géométrique de la “projection” modélisant Φ Φ ; on utilise toutefois les propriétés de cette inclusion, donc les résultats devront être validés intrinsèquement, pour justifier qu'on peut raisonner sur la modélisation de l'espace tangent par les vecteurs du plan ℝ2 {ℝ}^{2} considéré.

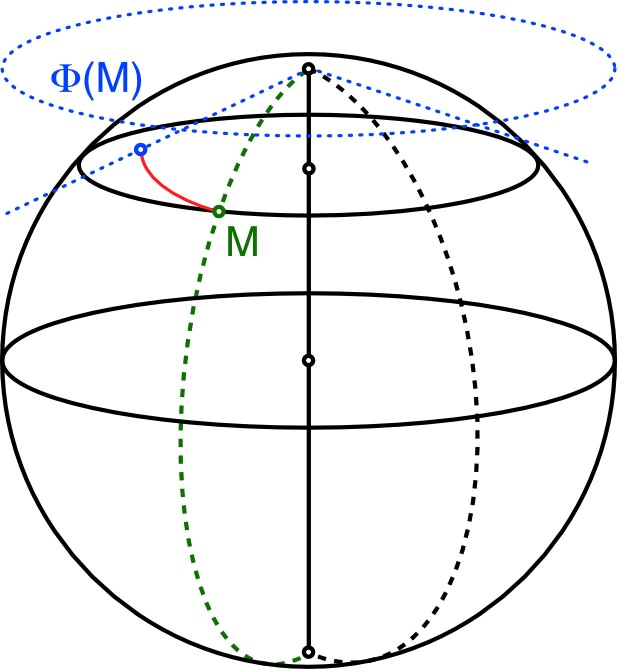
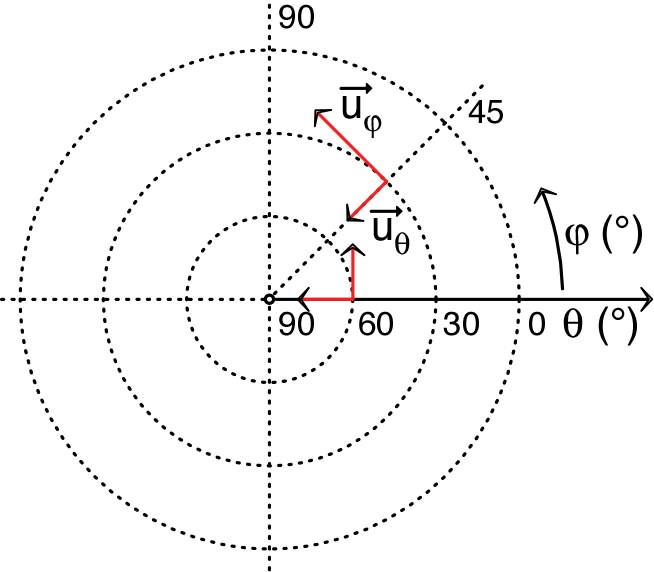
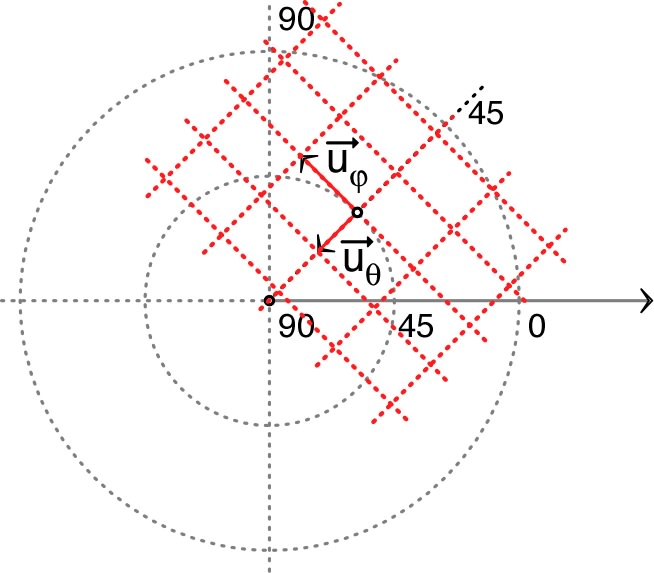
• Pour le voisinage d'un pôle, il est préférable d'utiliser une projection plane “déroulée” en coordonnées polaires (cela importe peu puisqu'on sait gérer la géométrie dans un plan).

RG_Annexe_II_Im/cartes4.jpg
RG_Annexe_II_Im/cartes5.jpg

Dans cette description, les représentants des vecteurs de base “naturels” e→i \overset{→}{e}_i et des vecteurs unitaires u→i \overset{→}{u}_i sont dessinés de tailles et de directions différentes selon le point.

◊ remarque : alors qu'une telle cartographie est globalement plus pratique pour le voisinage du pôle, elle est inefficace au pôle lui même à cause du caractère singulier de l'intersection des méridiens (l'angle φ φ est indéterminé).

• Pour décrire l'ensemble de la variété, on nomme “atlas” tout famille de couples  ( 𝒰k , Φk ) \left( 𝒰_k \,, Φ_k \right)   telle que  ⋃𝒰k=ℰ ⋃{𝒰}_{k}=ℰ   ;  on supposera généralement cette famille finie, ou au moins dénombrable.

◊ remarque : sur l'exemple étudié précédemment, pour obtenir une cartographie la plus simple à interpréter en un point donné, il faudrait utiliser une représentation du type projection conique tangente en ce point ; cela aurait l'inconvénient de nécessiter un atlas non dénombrable, mais ce n'est d'aucun intérêt car toute cartographie donne une représentation équivalente de l'espace tangent en chacun de ses points.

RG_Annexe_II_Im/cartes6.jpg
RG_Annexe_II_Im/cartes7.jpg

• Une variété topologique est dite “variété différentielle” (ou plus précisément de classe Cp {C}^{p} , ou “analytique” si C∞ {C}^{\infty} ) si et seulement si pour toute intersection de deux cartes l'application de changement de coordonnées est différentiable (ou de classe Cp {C}^{p} , ou analytique) :

Φi ∘ Φj-1 {Φ}_{i}∘{Φ}_{j}^{-1}  :
Φj ( 𝒰i⋂𝒰j ) ⊂ℝ4 {Φ}_{j}\left({𝒰}_{i}⋂{𝒰}_{j}\right)⊂{ℝ}^{4}
→ →
Φi ( 𝒰i⋂𝒰j ) ⊂ℝ4 {Φ}_{i}\left({𝒰}_{i}⋂{𝒰}_{j}\right)⊂{ℝ}^{4}


Φj(M) = ( y0, y1, y2, y3 ) Φ_j \left( M \right) = \left( y^0 , y^1 , y^2 , y^3 \right)
↦ ↦
Φi(M) = ( x0, x1, x2, x3 ) Φ_i \left( M \right) = \left( x^0 , x^1 , x^2 , x^3 \right) .

Dans la suite, on raisonne en principe sur des variétés différentielles, mais en pratique souvent supposées analytiques.

Courbes et vecteurs sur une variété

• Dans un espace courbe dont on utilise une représentation dans un espace de dimension supérieure, un vecteur défini en un point M M est un objet de l'espace tangent en ce point. La généralisation doit être basée sur l'image Φ(M) Φ\left(M\right) .

Dans un espace plat, un vecteur en un point M M peut être exprimé à l'aide d'une base canonique, dont les éléments sont orientés selon les variations de M M associées respectivement aux variations de chacune des coordonnées. La généralisation doit être basée sur les coordonnées de l'image Φ(M) Φ\left(M\right) , en considérant les courbes associées aux  xα=Cste {x}^{α}=Cste .

• Dans une variété ℰ ℰ ,  une courbe 𝒞 𝒞 peut être définie paramétriquement comme l'image d'une application différentiable :

ℳ ℳ  :
ℝ ℝ
→ →
ℰ ℰ


λ λ
↦ ↦
M=ℳ(λ)∊𝒞 M=ℳ\left(λ\right)∊𝒞 .

On se ramène ainsi à décrire une courbe par ses équations paramétriques (supposées différentiables) :

Φ∘ℳ Φ∘ℳ  :
ℝ ℝ
→ →
ℝ4 {ℝ}^{4}


λ λ
↦ ↦
Φ∘ℳ(λ) = ( x0(λ) , x1(λ) , x2(λ) , x3(λ) ) Φ∘ℳ\left(λ\right)=\left(x^0(λ)\,,x^1(λ)\,,x^2(λ)\,,x^3(λ)\right) .

Ceci revient à définir quatre équations paramétriques :  xα = Xα(λ) {x}^{α}={X}^{α}\left(λ\right) ,  puis à raisonner comme dans un espace plat.

• Si on privilégie les notations de Leibniz, on peut ensuite étudier un déplacement de M M et considérer le comportement limite d'un déplacement infinitésimal :  dM↔ = ∂αM↔ dxα d\overset{↔}{M}={∂}_{α}\overset{↔}{M}\;d{x}^{α}   (ici la notation 4-vectorielle, non indispensable, ne sert qu'à éviter l'ambiguïté avec les cas où on se limite à la partie spatiale).

Plus précisément, en dérivant par exemple selon la courbe définie par  x0=λ {x}^{0}=λ ,  x1=Cste {x}^{1}=Cste ,  x2=Cste {x}^{2}=Cste ,  x3=Cste {x}^{3}=Cste ,  on obtient  e↔0 = ∂0M↔ = ( 1 ; 0 ; 0 ; 0 ) \overset{↔}{e}_0=∂_{0}\overset{↔}{M}=\left(1\:;\:0\:;\:0\:;\:0\right)   ;  ceci donne une base de l'espace tangent en M M :  e↔α = ∂αM↔ = ( δα0 ; δα1 ; δα2 ; δα3 ) \overset{↔}{e}_α={∂}_{α}\overset{↔}{M}=\left(δ_α^0\:;\:δ_α^1\:;\:δ_α^2\:;\:δ_α^3\right) .

◊ remarque : il ne s'agit pas de vecteurs unitaires selon la métrique (précisée dans ce qui suit), mais seulement de la base “naturelle” de l'espace tangent.

• Ceci doit toutefois être justifié par un passage à la limite : a priori on sait seulement que  d(Φ(M)) = ∂α (Φ(M)) dxα d\left(Φ\left(M\right)\right)={∂}_{α}\left(Φ\left(M\right)\right)\;d{x}^{α} .  Mais puisque les systèmes de coordonnées sont des homéomorphismes, la limite induit un homéomorphisme entre espaces tangents :

Ψ Ψ  :
𝒯M(ℰ) {𝒯}_{M}\left(ℰ\right)
→ →
𝒯 Φ(M) (ℝ4) {𝒯}_{Φ\left(M\right)}\left({ℝ}^{4}\right)


dM↔ d\overset{↔}{M}
↦ ↦
Ψ ( dM↔ ) = ( dx0, dx1, dx2, dx3 ) Ψ\left(d\overset{↔}{M} \,\right)=\left(d{x}^{0}, d{x}^{1}, d{x}^{2}, d{x}^{3} \,\right)


ϵ↔α = ∂αM↔ \overset{↔}{ϵ}_α=∂_α \overset{↔}{M}
↦ ↦
Ψ ( ϵ↔α ) = e↔α Ψ\left(\,\overset{↔}{ϵ}_α\right)=\overset{↔}{e}_α .

Par identification, on considère ainsi que  dM↔ = ( dx0, dx1, dx2, dx3 ) d\overset{↔}{M}=\left(d{x}^{0}, d{x}^{1}, d{x}^{2}, d{x}^{3}\right)   est un vecteur dans l'espace 𝒯M(ℰ) 𝒯_M \left( ℰ \right) tangent en M M à la variété (abus de notation).

En un point M M d'une courbe 𝒞 𝒞 on peut aussi considérer comme vecteur tangent (orienté) :  v↔ = vα e↔α \overset{↔}{v}={v}^{α}\;\overset{↔}{e}_α   avec pour coordonnées  vα = dXα (λ) dλ ∊ℝ \displaystyle v^α=\frac{{dX}^α\left(λ\right)}{dλ}∊ℝ .

• Dans un changement de coordonnées  (xα) ↦ (x_α) \left({x}^{α}\right)↦\left({\underline{x}}^{α}\right) ,  les vecteurs de base se transforment selon :  e_↔α = ∂_α M↔ = ∂_α xβ e↔β \overset{↔}{\underline{e}}_α={\underline{∂}}_α \overset{↔}{M}=\underline{∂}_α x^β \; \overset{↔}{e}_β   et inversement pour les coordonnées des vecteurs :  v_α = ∂α x_β vα {\underline{v}}^{α}={∂}_{α}{\underline{x}}^{β}\;{v}^{α}   (transformation réciproque).

◊ remarque : le tableau (dxα) \left({dx}^{α}\right) décrit un vecteur, mais le tableau (xα) \left({x}^{α}\right) non ; par exemple le changement   x_=x \underline{x}=\sqrt{x}    donne   x_ ≠ ∂x_ ∂x x = x 2x = x_2 \displaystyle \underline{x}≠\frac{∂\underline{x}}{∂x}\;x=\frac{x}{2\:\sqrt{x}}=\frac{\underline{x}}{2} .

• Les mathématiciens, soucieux de la généralisation la plus vaste (fut-ce au prix d'une plus grande abstraction), préfèrent caractériser un vecteur par ses relations avec un champ scalaire quelconque.

À tout champ f f sur ℰ ℰ correspond un champ φ φ sur ℝ4 {ℝ}^{4} :

f f  :
ℰ ℰ
→ →
ℝ ℝ


M M
↦ ↦
f(M) f\left(M\right)

φ = f∘Φ-1 φ=f∘{Φ}^{-1}  :
ℝ4 {ℝ}^{4}
→ →
ℝ ℝ


( x0, x1, x2, x3 ) \left( x^0 , x^1 , x^2 , x^3 \right)
↦ ↦
φ ( x0, x1, x2, x3 ) = f(M) φ\left( x^0 , x^1 , x^2 , x^3 \right)=f\left(M\right) .

La restriction à une courbe 𝒞 𝒞 peut être décrite par une fonction ϕ ϕ sur ℝ ℝ :

ϕ=f∘ℳ ϕ=f∘ℳ  :
ℝℝ
→ →
ℝ ℝ


λ λ
↦ ↦
φ ( x0(λ) , x1(λ) , x2(λ) , x3(λ) ) φ\left( x^0(λ) \,, x^1(λ) \,, x^2(λ) \,, x^3(λ) \right) .

◊ remarque : en physique, pour simplifier, on confond le plus souvent les notations comme  f f ,  φ φ   et  ϕ ϕ   dans la mesure où on donne priorité à l'expression du résultat obtenu (et non aux relations formelles) ; on note ainsi selon les besoins :  f(M) f\left(M\right) ,  f(λ) f\left(λ\right) ,  f(x0,x1 ,x2,x3) f\left({x}^{0}, {x}^{1}, {x}^{2}, {x}^{3}\right) .

• On obtient ainsi en dérivant selon la courbe 𝒞 𝒞 :  dfdλ ] 𝒞 = ∂αf dXα dλ = v↔ ⋅ ∇↔f \displaystyle {\left. \frac{df}{dλ} \right]}_𝒞=∂_α f \; \frac{{dX}^α}{dλ}=\overset{↔}{v} \cdot \overset{↔}{∇}f .

Ceci met en évidence un isomorphisme entre d'ensemble des objets de coordonnées  vα = dXα dλ \displaystyle v^α=\frac{{dX}^α}{dλ}   et l'ensemble (espace vectoriel) des opérateurs de dérivation en M M :  v↔ ↔ 𝒱^ = vα ∂^α \overset{↔}{v}↔\widehat{𝒱}={v}^{α}\:{\widehat{∂}}_{α}   tel que   𝒱^(f) = dfdλ ] 𝒞 \displaystyle \widehat{𝒱}\left(f\right)={\left. \frac{df}{dλ} \right]}_{𝒞} .

Il est alors généralement proposé d'identifier l'espace vectoriel tangent avec cet espace d'opérateurs.

◊ remarque : afin de mieux distinguer ces notations, les “vecteurs” correspondants sont ici notés avec des symboles différents.

• En particulier, la courbe paramétrée par  λ=x0 λ={x}^{0}   (ou de même pour un autre indice) donne :  dfdx0 ] 𝒞 = ∂^0(f) = ∂0f = e↔0 ⋅ ∇↔ f \displaystyle {\left. \frac{df}{{dx}^0} \right]}_𝒞={\widehat{∂}}_0 \left( f \right) =∂_0 f=\overset{↔}{e}_0 \cdot \overset{↔}{∇}f   où  e↔0 = ( 1 ; 0 ; 0 ; 0 ) \overset{↔}{e}_0=\left(1\:;\:0\:;\:0\:;\:0\right)   est le vecteur de base de l'axe correspondant de la carte utilisée.

• On peut aussi définir un opérateur  dM^ = 𝒱^ dλ d\widehat{M}=\widehat{𝒱}\;dλ   caractérisé par ses composantes égales à  dxα {dx}^{α}   sur la base ∂^α {\widehat{∂}}_{α} :  dM^(f) = df = f ( ℳ (λ+dλ) ) - f ( ℳ (λ) ) = ∂α f dxα = ( dxα ∂^α ) (f) d\widehat{M}\left(f\right)=df=f\left(ℳ\left(λ+dλ\right)\right)-f\left(ℳ\left(λ\right)\right) ={∂}_{α}f\;d{x}^{α}=\left(d{x}^{α}\;{\widehat{∂}}_{α}\right)\left(f\right) .

◊ remarque : cette autre façon de formaliser est tout aussi acceptable mais n'apporte ici rien de plus.

Formes multilinéaires et tenseurs

• D'un point de vue mathématique général, on peut appeler “forme linéaire” une application linéaire sur les vecteurs :

ω← \overset{←}{ω}  :
𝒯M(ℰ) {𝒯}_{M}\left(ℰ\right)
→ →
ℝ ℝ


v→ \overset{→}{v}
↦ ↦
⟨ ω← | v→ ⟩ \langle \;\overset{←}{ω} \,\vert \overset{→}{v} \; \rangle


∀λ∊ℝ ∀λ∊ℝ ,
∀ ( u→ , v→ ) ∀\left(\,\overset{→}{u}\,, \overset{→}{v}\,\right) ,
⟨ ω← | λ u→ + v→ ⟩ = λ ⟨ ω← | u→ ⟩ + ⟨ ω← | v→ ⟩ \langle \; \overset{←}{ω} \,\vert λ \;\overset{→}{u}+\overset{→}{v} \; \rangle =λ\;\langle \; \overset{←}{ω} \,\vert \overset{→}{u} \; \rangle +\langle \;\overset{←}{ω} \,\vert \overset{→}{v} \; \rangle .

L'ensemble des formes linéaires sur  𝒯M(ℰ) {𝒯}_{M}\left(ℰ\right)   est un espace vectoriel de même dimension (ici 4 4 ), nommé “espace dual”  𝒯 M * (ℰ) {{𝒯}_{M}^{\,*}\left(ℰ\right)} .  Cette dualité canonique est telle que tout vecteur est réciproquement une forme linéaire sur  𝒯 M * (ℰ) {{𝒯}_{M}^{\,*}\left(ℰ\right)} ,  c'est à dire que   𝒯M** (ℰ) = 𝒯M(ℰ) {{𝒯}_{M}^{**}\left(ℰ\right)}={𝒯}_{M}\left(ℰ\right) .

◊ remarque : la notation “vecteur dual” utilisée ici, pour insister sur la réciprocité, n'est pas l'usage courant (on peut l'omettre s'il n'y a pas d'ambiguïté).

• Puisque les scalaires sont invariants lors d'un changement de système de coordonnées  (xα) ↦ (x_α) \left({x}^{α}\right)↦\left({\underline{x}}^{α}\right) ,  les formes linéaires se transforment inversement aux vecteurs :  ωα = ⟨ ω← | e→α ⟩ {ω}_{α}=\langle\;\overset{←}{ω} \,\vert \overset{→}{e}_α \,\rangle   ;  ω_α = ∂_α xβ ωβ {\underline{ω}}_{α}={\underline{∂}}_{α}{x}^{β} \;{ω}_{β} .

Par ailleurs réciproquement :  ω← = ωα e←α \overset{←}{ω}={ω}_{α}\;\overset{←}{e}^α   avec une base de “covecteurs” telle que :  ⟨ e←α | v→ ⟩ = vα \langle \; \overset{←}{e}^α \,\vert \;\overset{→}{v} \; \rangle=v^α   ;  ⟨ e←α | e→β ⟩ = δβα \langle \; \overset{←}{e}^α \,\vert \:\overset{→}{e}_β \, \rangle={δ}_{β}^{α} .

• On peut nommer “tenseur  k k   contravariant et  ℓ ℓ   covariant” une application, linéaire par rapport à chacun de ses arguments, du type :

T \mathbf{T}  :
∏1k 𝒯M* (ℰ) × ∏1ℓ 𝒯M (ℰ) {∏}_{1}^{k} \; {𝒯_M^{*} \left(ℰ\right)} × {∏}_{1}^{ℓ} \; 𝒯_M \left(ℰ\right)
→ →
ℝ ℝ

Ainsi, les vecteurs sont des tenseurs contravariants et les covecteurs sont des tenseurs covariants.

Par exemple, les coordonnées d'un tenseur 1-contravariant et 2-covariant correspondent à :   𝐓 βγ α = 𝐓 ( e←α , e→β , e→γ ) {\mathbf{T}}_{\;\;βγ}^α=\mathbf{T}\left({\overset{←}{e}^α}, \: \overset{→}{e}_β\:, \: \overset{→}{e}_γ\right) .

Tenseur métrique

• Dans une variété, on peut définir un tenseur métrique  g \mathbf{g} : forme bilinéaire symétrique “non dégénérée”, donc telle que :  [ ∀v→, 𝐠 ( u→ , v→ ) = 0 ] ⇒ ( u→ = 0→ ) \left[ ∀ \overset{→}{v}, \; \mathbf{g}\left( \overset{→}{u} \,, \overset{→}{v} \,\right) =0 \,\right]⇒\left( \overset{→}{u}=\overset{→}{0} \,\right) .

Le tenseur métrique, qui peut être caractérisé par ses coordonnées, définit un “produit scalaire généralisé” :
𝐠αβ = 𝐠 ( e→α , e→β ) {\mathbf{g}}_{αβ}=\mathbf{g}\left( \overset{→}{e}_α \:, \overset{→}{e}_β\right)    ;   u→ ⋅ v→ = 𝐠 ( u→ , v→ ) = 𝐠αβ uα vβ \overset{→}{u} \cdot \overset{→}{v}=\mathbf{g} \left( \overset{→}{u} \,, \overset{→}{v} \,\right)={\mathbf{g}}_{αβ} \: {u}^{α} \, {v}^{β} .

◊ remarque : il s'agit d'un “produit scalaire” au sens large, car au sens strict il ne peut pas exister des vecteurs non nuls dont le produit scalaire soit nul (ou même négatif).

• De ce fait ceci peut associer à tout vecteur u→ \overset{→}{u} (de coordonnées uα {u}^{α} ) un covecteur  u← = 𝐠 ( u→ , e→β ) e←β \overset{←}{u}=\mathbf{g}\left( \overset{→}{u} \,, \: \overset{→}{e}_β \right) \; \overset{←}{e}^β   de coordonnées  uβ = gαβ uα {u}_{β}={\mathbf{g}}_{αβ} \: {u}^{α} .  Cette association ainsi définie étant unique (dès lors qu'on a fixé le tenseur métrique), on peut usuellement omettre la notation différente (dual) pour u← \overset{←}{u} : on parle des coordonnées covariantes “de u→ \overset{→}{u} ”.

• Le tenseur métrique étant non dégénéré, la matrice [ gαβ ] \left[{\mathbf{g}}_{αβ}\right] est inversible. Son inverse [ gαβ ] \left[{\mathbf{g}}^{αβ}\right] est telle que  gαμ gμβ = δβα {\mathbf{g}}^{αμ} \: {\mathbf{g}}_{μβ}={δ}_{β}^{α} .  Cela définit une forme bilinéaire symétrique non dégénérée sur les covecteurs :  u← ⋅ v← = 𝐠αβ uα vβ = u→ ⋅ v→ \overset{←}{u} \cdot \overset{←}{v}={\mathbf{g}}^{αβ} \: u_α \, v_β =\overset{→}{u} \cdot \overset{→}{v} .

De façon générale, le tenseur métrique permet de “monter” et/ou “descendre” les indices des tenseurs.

• On peut ensuite définir une “norme” (pseudo-norme, pour la même raison que pour le produit scalaire) telle que :  ‖u→‖ 2 = u→⋅u→ {\lVert\overset{→}{u}\rVert}^{2} =\overset{→}{u} \cdot \overset{→}{u}   ainsi qu'une “distance” (pseudo-distance) telle que :  ds2 = gαβ dxα dxβ {ds}^{2}={\mathbf{g}}_{αβ} \: {dx}^{α} \, {dx}^{β} .

• Finalement, on peut ainsi de proche en proche retrouver, dans un espace courbe “quelconque” le plus général, les résultats de l'analyse géométrique obtenus précédemment pour des sous-variétés incluses dans ℝn {ℝ}^{n} .